
NVIDIA Cosmos 3 Nano เพิ่ม 4 checkpoint แบบ open-weight เมื่อ 5 พ.ย. 2026 ขนาด 16B พารามิเตอร์ สร้างข้อมูลขับรถหลายกล้อง LiDAR และจำลองหุ่นยนต์สองแขน
โดย กองบรรณาธิการ THAI DATA อ่าน 4 นาที ผู้เข้าชม 2
สรุปประเด็นสำคัญ
- 5 พฤศจิกายน 2026 ทีม NVIDIA เผยแพร่บน Hugging Face ว่าเพิ่ม 4 checkpoint แบบ open-weight ในตระกูล Cosmos 3 ได้แก่ Transfer-Auto, Sim-Auto, Sim-Transfer และ Sim-Bimanual
- ทั้ง 4 โมเดลมาจาก Cosmos 3 Nano มี 16B พารามิเตอร์ที่ฝึกได้ และใช้สัญญาอนุญาต OpenMDW 1.1 ที่อนุญาตทั้งการใช้เชิงพาณิชย์และไม่ใช่เชิงพาณิชย์ตามเงื่อนไข
- Transfer-Auto สร้างวิดีโอพร้อมกันได้ถึง 11 มุมกล้อง รวมกล้องฟิชอายและร่วมสร้างข้อมูล LiDAR ส่วน Sim-Auto เป็นรุ่น streaming ที่ผ่านการกลั่นให้สร้างทีละช่วงด้วยขั้นตอน denoise เพียง 4 ขั้น
- NVIDIA ระบุว่าชุดติดตั้ง vLLM-Omni ที่เผยแพร่ทดสอบบน GPU GB200 หนึ่งตัว และเป็นข้อมูลการทดสอบ ไม่ใช่ข้อกำหนดหน่วยความจำขั้นต่ำ
NVIDIA เผยแพร่บนบล็อก Hugging Face เมื่อวันที่ 5 พฤศจิกายน 2026 ว่าเพิ่ม NVIDIA Cosmos 3 Nano อีก 4 checkpoint แบบ open-weight ในตระกูล Cosmos 3 ทั้งหมดมี 16B พารามิเตอร์ที่ฝึกได้ ใช้สร้างข้อมูลขับรถหลายกล้องพร้อม LiDAR จำลองการขับแบบต่อเนื่อง แปลงข้อมูลจากตัวจำลองฟิสิกส์เป็นภาพสี และทำนายวิดีโอจากการเคลื่อนไหวของหุ่นยนต์สองแขน สัญญาอนุญาตคือ OpenMDW 1.1 ซึ่งอนุญาตทั้งงานเชิงพาณิชย์และไม่ใช่เชิงพาณิชย์ตามเงื่อนไข
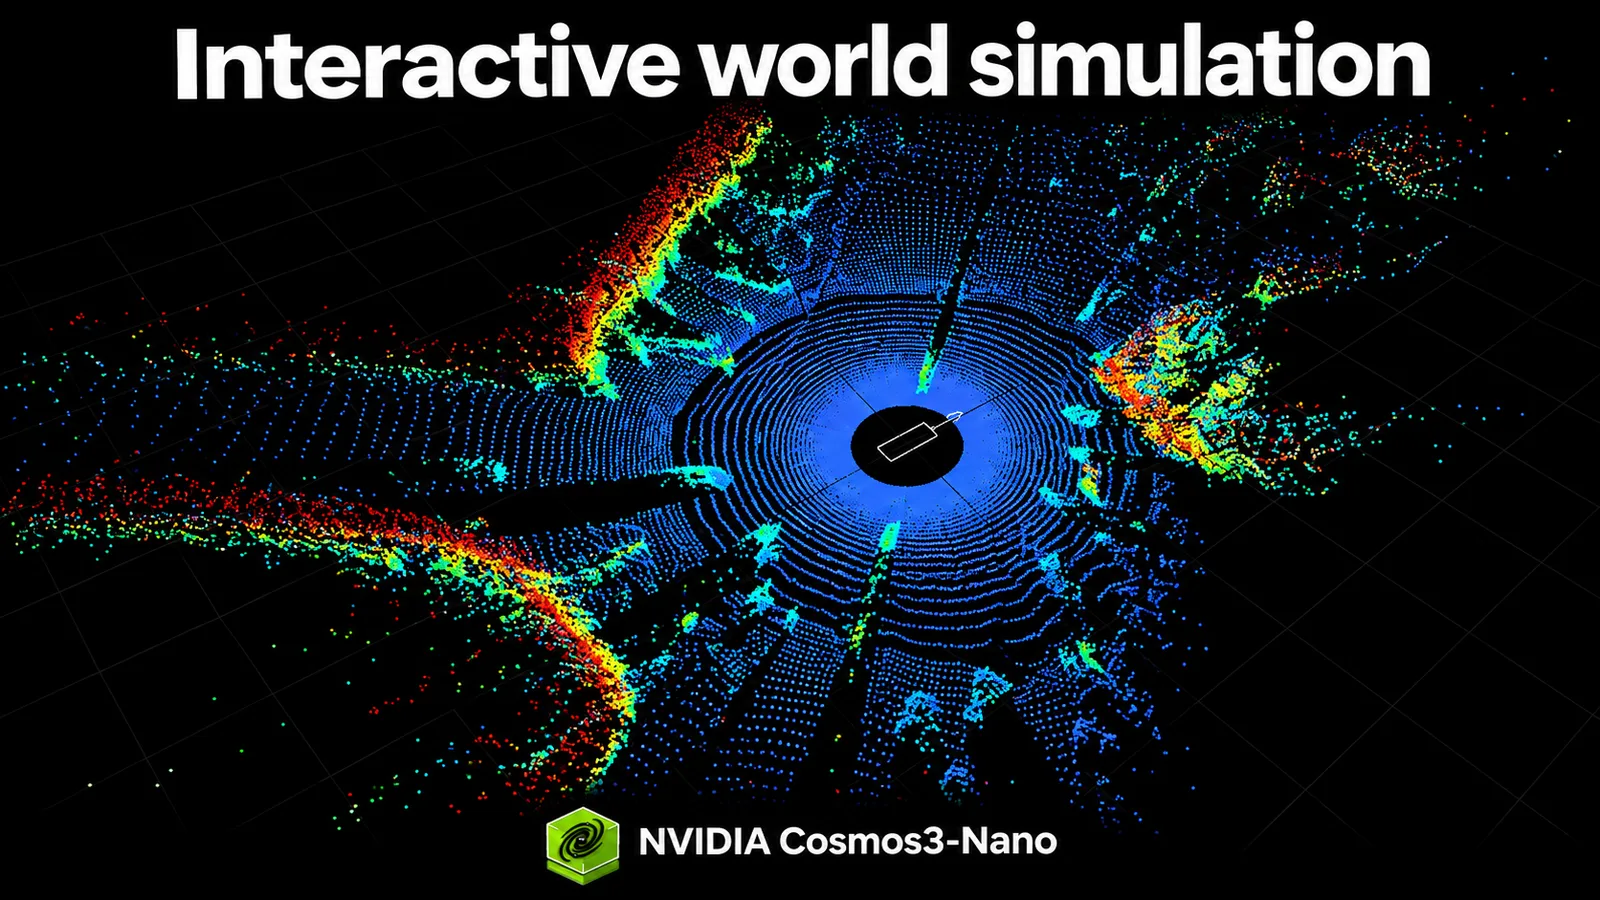
NVIDIA Cosmos 3 Nano ทั้ง 4 checkpoint ทำอะไรได้
| checkpoint | ใส่อะไรเข้าไป | ได้อะไรออกมา |
|---|---|---|
| Cosmos3-Nano-Transfer-Auto | ฉากการขับรถและข้อความ | วิดีโอหลายมุมกล้อง (ถึง 11 มุม รวมกล้องฟิชอาย) และร่วมสร้าง LiDAR ได้ เปลี่ยนสภาพอากาศ แสง และช่วงเวลาได้ |
| Cosmos3-Nano-Sim-Auto | ตัวควบคุมการขับและคำบรรยายรายกล้อง | ภาพจากกล้องและ LiDAR ที่ซิงก์กันแบบ streaming ทีละช่วง |
| Cosmos3-Nano-Sim-Transfer | ตัวควบคุมจากตัวจำลอง (depth, segmentation, edges, blur) และข้อความ | ภาพ RGB ที่นโยบายของหุ่นยนต์ใช้เป็นข้อมูลรับเข้า |
| Cosmos3-Nano-Sim-Bimanual | ภาพเริ่มต้นและการเคลื่อนไหวของหุ่นยนต์หรือกล้อง | วิดีโอของสภาพแวดล้อมที่เปลี่ยนไป รองรับหุ่นยนต์สองแขนแบบ YAM และ AgiBot |
NVIDIA อธิบายว่า Transfer-Auto เป็นโมเดลสองทิศทางสำหรับสร้างข้อมูลสังเคราะห์แบบออฟไลน์ และเป็นฐานสำหรับปรับกับชุดเซนเซอร์ของผู้ใช้เอง ส่วน Sim-Auto เป็นรุ่น streaming ที่ผ่านการกลั่นจาก Transfer-Auto การปิดวงรอบแบบโต้ตอบต้องมีตัวรันซิมูเลเตอร์และตัวเรนเดอร์ World Scenario Map เพื่ออัปเดตตัวควบคุมจากการขับ
NVIDIA Cosmos 3 Nano สร้างทีละช่วงอย่างไร และฝึกกี่ขั้น
บล็อกอธิบายว่าแกนของ Cosmos 3 เป็นแบบ Mixture-of-Transformers ที่เชื่อมเครือข่ายประมวลผลข้อความกับเครือข่ายสร้างภาพเข้าด้วยกันด้วยกลไก attention ตัวสร้างทำนายทีละช่วงสั้นจากพรอมต์ ตัวควบคุมที่มี และประวัติที่สร้างไปแล้ว หลังภาพเริ่มต้น แต่ละขั้นเวลาใน latent แทนภาพสี 4 เฟรม ส่วน Transfer ทำนายหนึ่งขั้นต่อช่วง และชุด Bimanual ที่ปรับให้เหมาะในรายงานทำนายสองขั้น ช่วงที่เล็กลงทำให้ตัวควบคุมใหม่มีผลถี่ขึ้น
สูตรฝึกมี 4 ขั้น ได้แก่ Stage 0 ปรับให้เข้ากับโดเมนจากคลิปเต็ม, Stage 1 teacher forcing, Stage 2 consistency distillation ให้ได้ตัวนักเรียนที่สร้างแต่ละช่วงด้วย 4 ขั้น denoise และ Stage 3 self-forcing ที่ฝึกบนประวัติที่โมเดลสร้างเอง เพราะวัตถุที่ทำนายคลาดเล็กน้อยจะกลายเป็นบริบทของเฟรมถัดไปและความคลาดสะสมได้ ตามที่ NVIDIA ระบุ
ทำไมโมเดลจำลองโลกแบบเปิดอย่าง NVIDIA Cosmos 3 Nano จึงสำคัญ
NVIDIA ระบุว่างานหุ่นยนต์ต้องการสภาพแวดล้อมที่ตอบได้ว่าการกระทำหนึ่งให้ผลอย่างไรเมื่อฉากและมุมมองเปลี่ยน ส่วนงานขับรถอัตโนมัติต้องให้ลักษณะภาพและรูปทรงสอดคล้องกัน จึงเปิดให้ผู้ใช้เปลี่ยนผังถนนและสัญญาณไฟเพื่อดูว่านโยบายการขับตอบสนองอย่างไร ข้อสำคัญคือ NVIDIA เขียนไว้เองว่าปัญหานี้ยังยาก งานที่ต้องทำต่อคือวัดว่าโมเดลรองรับการเรียนรู้และประเมินนโยบายได้จริงตรงไหน เข้าใจข้อจำกัด และปรับปรุงส่วนที่ยังไม่ดี ข่าวนี้จึงเป็นการเปิดน้ำหนักและสูตรฝึกให้ชุมชนทดลอง ไม่ใช่ผลลัพธ์ที่รับรองสำหรับระบบจริง
NVIDIA Cosmos 3 Nano ทั้งหมดมีสูตรปรับด้วยข้อมูลของตัวเอง (post-training recipes) ครบ 4 ขั้น เริ่มจาก NVIDIA Cosmos 3 Nano หรือน้ำหนักที่เข้ากันได้ บล็อกแนะนำให้เก็บ checkpoint ฝึกเต็มไว้เพื่อฝึกต่อ เพราะน้ำหนักที่ส่งออกสำหรับ inference ไม่มีสถานะ optimizer และให้ประเมินคุณภาพบนตอนข้อมูลที่กันไว้ เพราะการรันสั้น ๆ สำเร็จเพียงยืนยันว่าโค้ดทำงาน ไม่ได้แปลว่าการฝึกลู่เข้า
ผลของ NVIDIA Cosmos 3 Nano ต่อทีมวิจัยและองค์กรไทยที่ทำ AI
ทีมที่ทำรถยนต์ไฟฟ้า ระบบขนส่ง โรงงานอัตโนมัติ หรือหุ่นยนต์ในไทยและต้องการข้อมูลสังเคราะห์ควรพิจารณาดังนี้
- เริ่มจากการตรวจสัญญาอนุญาต OpenMDW 1.1 ของ NVIDIA Cosmos 3 Nano ให้ฝ่ายกฎหมายอ่านเงื่อนไขการใช้เชิงพาณิชย์และการแจกจ่ายต่อก่อนนำไปใช้
- ทดลอง inference ก่อนลงทุนฝึกเพิ่ม ใช้ชุด Docker และ vLLM-Omni ที่ NVIDIA เผยแพร่ ซึ่งทดสอบบน GB200 หนึ่งตัวและต้องใช้ Linux, GPU ของ NVIDIA, Docker และ NVIDIA Container Toolkit
- ประเมินว่าข้อมูลจริงของตัวเองมีพอสำหรับ post-training เช่น การจัดวางกล้อง การตั้งค่า LiDAR และสภาพถนนไทย เพราะ Transfer-Auto ถูกออกแบบให้ปรับกับชุดเซนเซอร์และโดเมนของผู้ใช้
- ตั้งเกณฑ์วัดผลล่วงหน้า เช่น คุณภาพบนข้อมูลที่กันไว้และความสอดคล้องของ LiDAR กับภาพ ก่อนใช้ข้อมูลสังเคราะห์เข้าชุดฝึกของระบบขับขี่
- ติดตามรายงานเทคนิคของ NVIDIA Cosmos 3 Nano และตัวอย่าง ที่ NVIDIA เผยแพร่คู่กันเพื่อดูข้อจำกัดที่ทีมผู้พัฒนาระบุไว้
ข่าวที่เกี่ยวข้อง: ผลทดสอบ NVIDIA Vera CPU กับ sandbox ของ Modal
บริการของ THAI DATA CLOUD ที่เกี่ยวข้อง
ทีมที่เริ่มทดลองโมเดล AI แบบเปิดมักต้องการเครื่อง GPU ชั่วคราวก่อนตัดสินใจซื้อฮาร์ดแวร์ GPU Server ของ THAI DATA CLOUD ประมวลผลแบบขนานด้วย NVIDIA Tesla T4 และ V100 สำหรับงาน AI และ Deep Learning ใช้งานได้ภายในไม่กี่นาที โมเดลขนาดนี้ต้องตรวจความต้องการหน่วยความจำของแต่ละ checkpoint ก่อนว่าเครื่องที่เลือกรองรับหรือไม่ (THAI DATA CLOUD เป็นผู้ดำเนินงานเว็บไซต์นี้)
ติดตามข่าวปัญญาประดิษฐ์อื่น ๆ ได้ที่หมวด AI
คำถามที่พบบ่อย
NVIDIA Cosmos 3 Nano คืออะไร?
NVIDIA Cosmos 3 Nano คือโมเดลขนาด 16B พารามิเตอร์ในตระกูล Cosmos 3 ที่ NVIDIA ปรับเป็น 4 checkpoint แบบ open-weight เมื่อ 5 พฤศจิกายน 2026 เพื่อสร้างและจำลองโลกเสมือนสำหรับงานขับรถอัตโนมัติและหุ่นยนต์ผ่านวิดีโอและข้อมูลเซนเซอร์
NVIDIA Cosmos 3 Nano ทั้ง 4 checkpoint ต่างกันอย่างไร?
Transfer-Auto สร้างข้อมูลขับรถหลายกล้องและ LiDAR แบบออฟไลน์ Sim-Auto สร้างต่อเนื่องแบบ streaming Sim-Transfer แปลงข้อมูลจากตัวจำลองฟิสิกส์เป็นภาพ RGB และ Sim-Bimanual ทำนายวิดีโอจากการเคลื่อนไหวของหุ่นยนต์สองแขน
ใช้ NVIDIA Cosmos 3 Nano เชิงพาณิชย์ได้หรือไม่?
ตามที่ NVIDIA ระบุ โมเดลใช้สัญญาอนุญาต OpenMDW 1.1 ซึ่งอนุญาตทั้งการใช้เชิงพาณิชย์และไม่ใช่เชิงพาณิชย์ภายใต้เงื่อนไขของสัญญานั้น ผู้ใช้ควรอ่านเงื่อนไขฉบับเต็มบนหน้าโมเดลก่อนนำไปใช้
ต้องใช้ฮาร์ดแวร์อะไรรัน NVIDIA Cosmos 3 Nano?
ชุดติดตั้งต้องใช้ Linux, GPU ของ NVIDIA, Docker และ NVIDIA Container Toolkit ชุดที่เผยแพร่ทดสอบบน GB200 หนึ่งตัว NVIDIA ระบุว่านี่ไม่ใช่ข้อกำหนดหน่วยความจำขั้นต่ำ จึงควรทดลองกับเครื่องที่มีอยู่ก่อนวางแผนลงทุน
แหล่งอ้างอิง
- New NVIDIA Cosmos 3 Open Models for Interactive World Simulation — NVIDIA ผ่าน Hugging Face
- nvidia/Cosmos3-Nano-Sim-Auto (หน้าโมเดล) — NVIDIA ผ่าน Hugging Face
บุคคล องค์กร และสถานที่ในข่าวนี้
เลือกชื่อเพื่ออ่านข่าวทั้งหมดที่กล่าวถึง ตัวเลขคือจำนวนข่าว
- องค์กรและบริษัท
- NVIDIA140Hugging Face21Tesla103
พบข้อมูลคลาดเคลื่อน? แจ้งกองบรรณาธิการ